
기술자료
06. PPP란? (Precise Point Positioning)
2026-11-12
PPP란? (Precise Point Positioning)
정밀 위성 궤도 및 시계 정보와 GNSS 관측자료를 이용하여 단일 수신기의 정밀한 위치를 결정하는 기술
1. PPP의 개념
PPP(Precise Point Positioning)는 GNSS(Global Navigation Satellite System) 위성에서
수신한 관측자료와 정밀 보정정보를 이용하여 단일 GNSS 수신기의 위치를 정밀하게 계산하는 기술입니다.
일반적인 GNSS 단독 위치결정은 위성에서 방송하는 궤도 및 시계 정보와 코드 의사거리 관측값을 주로 활용하며,
관측 환경에 따라 수 미터 수준의 위치 오차가 발생할 수 있습니다.
PPP는 이러한 한계를 개선하기 위해 정밀한 위성 궤도(Precise Orbit) 및 시계(Precise Clock) 정보를 활용하고,
코드 의사거리(Pseudorange)와 반송파 위상(Carrier Phase) 관측값을 함께 처리합니다.
또한 전리권 및 대류권 지연, 안테나 특성, 상대론적 효과 등 다양한 오차를 정밀하게 모델링하거나 추정하여 위치결정 정확도를 향상시킵니다.
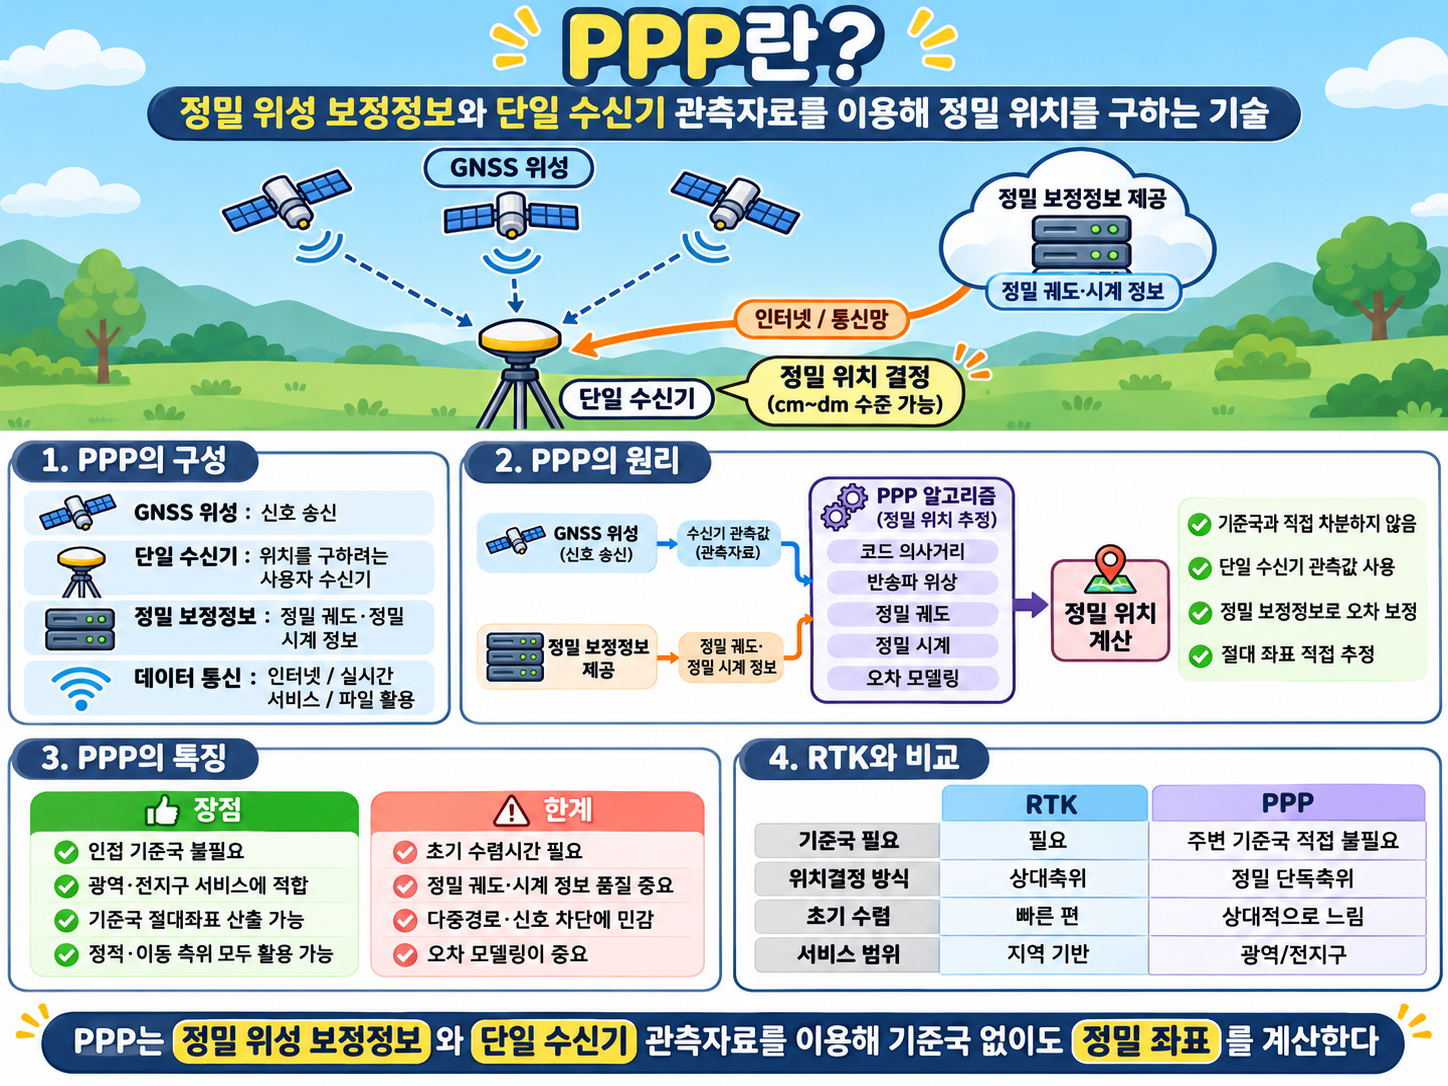
PPP의 가장 큰 특징은 주변에 별도의 기준국을 설치하거나 인접한 기준국의 관측자료와 직접 차분하지 않고도 정밀한 위치를 결정할 수 있다는 점입니다.
충분한 관측시간과 적절한 보정정보, 양호한 수신 환경이 확보되면 정적 측위에서 센티미터 수준의 정확도를 달성할 수 있습니다.
PPP는 정밀 측량, GNSS 기준국 좌표 산출, 지각 변동 감시, 정밀 항법 및 과학 연구 등 다양한 분야에서 활용되고 있습니다.
2. PPP와 RTK의 차이
PPP를 이해하기 위해서는 앞서 설명한 RTK(Real-Time Kinematic)와 비교하는 것이 도움이 됩니다.
RTK는 정확한 좌표를 알고 있는 기준국과 이동국의 GNSS 관측자료를 차분하여 공통 오차를 제거하거나 감소시키는 기술입니다.
반면 PPP는 인접 기준국과의 차분 대신 정밀한 위성 보정정보와 오차 모델을 활용하여 단일 수신기의 위치를 결정합니다.
즉, RTK가 기준국을 중심으로 상대 위치를 계산하는 방식이라면,
PPP는 정밀 위성정보와 기준좌표계를 활용하여 수신기의 좌표를 직접 추정하는 방식입니다.
| 구분 | RTK | PPP |
|---|---|---|
| 위치결정 방식 | 기준국 기반 상대측위 | 정밀 단독측위 |
| 사용자 수신기 | 기준국 및 이동국 | 단일 수신기 |
| 기준국 의존성 | 인접 기준국 또는 기준국 네트워크 필요 | 인접 기준국 불필요 |
| 주요 보정정보 | 기준국 관측자료 및 네트워크 보정정보 | 정밀 위성 궤도·시계 정보 등 |
| 관측 처리 | 주로 차분 관측 | 주로 비차분 관측 |
| 모호정수 처리 | 정수 모호정수 결정 | 전통적 PPP는 실수 추정, PPP-AR은 정수 결정 가능 |
| 초기 수렴 | 양호한 조건에서 일반적으로 빠름 | 전통적 PPP는 상대적으로 오래 걸림 |
| 서비스 범위 | 기준국 인프라 및 보정정보 제공 범위의 영향 | 광역 또는 전지구 서비스에 적합 |
두 기술 모두 코드 의사거리와 반송파 위상 관측값을 활용하지만, 오차를 처리하는 방법과 위치를 결정하는 기준에 차이가 있습니다.
다만 PPP에서 사용하는 정밀 위성 궤도 및 시계 정보 역시 전 세계에 분포한 GNSS 기준국의 관측자료를 기반으로 생성됩니다.
따라서 PPP는 기준국 인프라가 전혀 필요 없는 기술이 아니라,
사용자 주변에 별도의 기준국을 설치하거나 해당 기준국의 관측자료와 직접 차분할 필요가 없는 기술이라고 이해하는 것이 정확합니다.
3. PPP에 필요한 주요 정보
PPP를 수행하기 위해서는 GNSS 수신기에서 관측한 자료뿐 아니라 정밀한 위성정보와 다양한 오차 보정 모델이 필요합니다.
3.1 GNSS 관측자료
PPP는 일반적으로 다음 두 종류의 관측자료를 함께 활용합니다.
- 코드 의사거리(Pseudorange)
GNSS 위성에서 송신한 PRN 코드의 전파시간을 이용하여 위성과 수신기 사이의 거리를 추정한 관측값입니다.
모호정수 문제가 없기 때문에 초기 위치와 수신기 시계 오차를 추정하는 데 중요한 역할을 합니다.
- 반송파 위상(Carrier Phase)
GNSS 신호의 반송파 위상을 정밀하게 측정한 관측값입니다.
코드 의사거리보다 높은 관측 정밀도를 제공하지만, 미지의 정수 파장 수인 모호정수(Ambiguity)가 포함되어 있습니다.
PPP는 두 관측값의 상호 보완적인 특성을 활용하여 위치와 시계 오차, 대기 지연 및 모호정수 관련 파라미터를 함께 추정합니다.
3.2 정밀 위성 궤도정보 (Precise Orbit)
GNSS 수신기는 자신의 위치를 계산하기 위해 신호를 송신한 위성의 위치를 알아야 합니다.
일반적인 GNSS 위치결정에서는 위성에서 방송하는 항법 메시지를 이용하여 위성 위치를 계산합니다.
그러나 방송 궤도정보에는 궤도 예측 및 모델링에 따른 오차가 포함될 수 있습니다.
PPP에서는 이러한 오차를 줄이기 위해 정밀 궤도정보를 활용합니다.
대표적인 정밀 궤도정보 제공 기관으로는 국제 GNSS 서비스인 IGS(International GNSS Service)가 있습니다.
IGS의 정밀 궤도정보는 여러 분석기관의 처리 결과를 바탕으로 생성되며, 정밀 위치결정과 지구과학 연구 등에 활용됩니다.
3.3 정밀 위성 시계정보 (Precise Clock)
GNSS는 위성 신호의 전파시간을 이용하므로 위성 시계의 정확도가 매우 중요합니다.
예를 들어 위성 시계에 1나노초(ns)의 오차가 발생하면 거리로 환산했을 때 약 30cm에 해당합니다.
PPP에서는 정밀 시계정보를 활용하여 위성 시계 오차를 보정하고, 수신기 시계 오차는 위치결정 과정에서 별도의 미지수로 추정합니다.
정밀 궤도정보와 정밀 시계정보는 PPP의 정확도를 결정하는 핵심 요소입니다.
3.4 대기 및 기타 오차 보정정보
PPP에서는 위성 궤도와 시계 오차뿐 아니라 다양한 오차를 고려해야 합니다.
대표적인 처리 대상은 다음과 같습니다.
- 전리권 지연(Ionospheric Delay)
- 대류권 지연(Tropospheric Delay)
- 안테나 위상중심 오프셋 및 변동(PCO/PCV)
- 위성 및 수신기의 코드·위상 하드웨어 바이어스
- 상대론적 효과(Relativistic Effects)
- 지구 자전 영향(Sagnac Effect)
- 반송파 위상 감김(Phase Wind-up)
- 지구 조석 및 지각 변위 등의 지구물리학적 영향
이러한 오차를 적절히 모델링하거나 보정하는 과정은 PPP의 정밀도를 확보하는 데 중요합니다.
4. PPP의 위치결정 원리
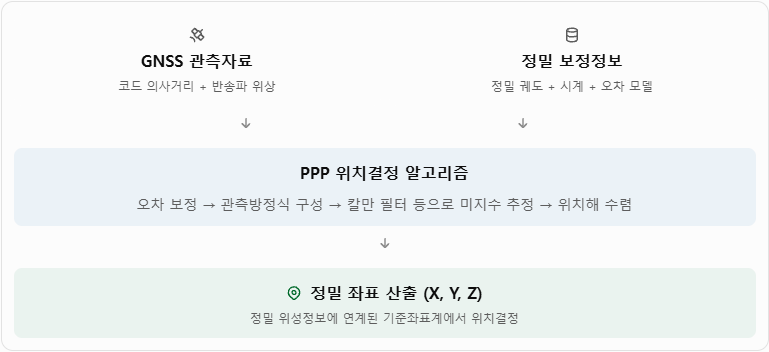
PPP는 정밀 위성정보와 GNSS 관측자료를 활용하여 수신기의 좌표 및 여러 오차 관련 파라미터를 추정합니다.
일반적인 처리 과정은 다음과 같습니다.
① GNSS 관측자료 수집
GNSS 수신기에서 여러 위성의 코드 의사거리와 반송파 위상 관측값을 수집합니다.
정밀한 PPP 처리에서는 이중 주파수 또는 다중 주파수 관측자료를 활용하는 경우가 많습니다.
② 정밀 위성 궤도 및 시계정보 적용
위성의 신호 송신 시각에 해당하는 위치를 정밀 궤도정보로 계산하고, 정밀 시계정보를 이용하여 위성 시계 오차를 보정합니다.
③ 관측값 오차 보정 및 모델링
전리권과 대류권 지연, 안테나 특성, 상대론적 효과 및 기타 오차 요인을 처리합니다.
전통적인 이중 주파수 PPP에서는 서로 다른 두 주파수의 관측값을 조합하여 1차 전리권 오차를 제거하는 전리권 제거 조합(Ionosphere-Free Combination)이 널리 사용됩니다.
최근에는 주파수별 원시 관측값을 유지하면서 전리권 지연을 별도의 미지수로 추정하는 비결합(Uncombined) 처리 방식도 활용됩니다.
④ 초기 위치 및 미지수 추정
코드 의사거리 관측값 등을 이용하여 수신기의 초기 위치와 시계 오차를 추정합니다.
이후 반송파 위상 관측값을 결합하여 보다 정밀한 위치 추정을 수행합니다.
일반적인 PPP에서 추정하는 주요 미지수는 다음과 같습니다.
- 수신기의 3차원 좌표(X, Y, Z)
- 수신기 시계 오차
- 천정 대류권 지연(ZTD) 또는 잔여 대류권 지연
- 반송파 위상 모호정수 관련 파라미터
- 필요에 따라 위성항법시스템 간 시각 차이 및 추가 바이어스
⑤ 추정 알고리즘을 이용한 위치 계산
PPP는 일반적으로 최소제곱법(Least Squares)이나 칼만 필터(Kalman Filter) 등의 추정 알고리즘을 사용합니다.
새로운 GNSS 관측값이 입력될 때마다 기존 추정값과 새로운 관측정보를 결합하여 위치 및 각종 미지수를 갱신할 수 있습니다.
이러한 과정을 통해 위치 추정의 불확실성이 점차 감소하며, 충분한 관측정보가 확보되면 높은 정확도의 위치해를 얻을 수 있습니다.
5. PPP의 수렴시간 (Convergence Time)
PPP의 중요한 특징 중 하나는 초기 수렴시간이 필요하다는 점입니다.
수렴시간은 PPP 알고리즘이 관측을 시작한 이후 요구되는 정확도와 안정성에 도달하기까지 필요한 시간을 의미합니다.
전통적인 PPP는 반송파 위상에 포함된 모호정수와 대류권 지연 등의 미지수를 관측자료를 이용하여 함께 추정해야 합니다.
이 과정에서 위치, 시계 오차, 대기 지연 및 모호정수 관련 파라미터 사이의 상관관계를 충분히 분리하기 위해 일정한 관측시간이 필요합니다.
PPP는 왜 수렴시간이 오래 걸릴까?
RTK는 기준국과 이동국의 관측자료를 차분하여 공통 오차를 제거하거나 감소시키고, 이중차분 모호정수의 정수 특성을 활용할 수 있습니다.
반면 전통적인 비차분 PPP에서는 위성과 수신기의 하드웨어 바이어스 등이 모호정수에 포함될 수 있으므로, 별도의 바이어스 보정정보 없이 모호정수를 곧바로 정수로 결정하기 어렵습니다.
따라서 모호정수 관련 파라미터를 실수(Float)로 추정하면서 위치해를 점진적으로 개선하는 과정이 필요합니다.
전통적인 PPP에서는 높은 정밀도에 도달하기까지 수십 분 이상의 관측시간이 필요한 경우가 많습니다.
다만 수렴시간은 관측 환경과 위성 수, 사용 주파수, 보정정보의 품질, 알고리즘 및 목표 정확도 등에 따라 크게 달라집니다.
최근에는 다중 GNSS, 다중 주파수, 모호정수 결정 기술 및 대기 보정정보 등을 이용하여 초기 수렴시간을 단축하는 기술이 발전하고 있습니다.
6. PPP의 종류
PPP는 관측자료의 처리 시점과 수신기의 이동 여부에 따라 구분할 수 있습니다.
6.1 정적 PPP (Static PPP)
GNSS 수신기가 고정된 위치에서 일정 시간 관측한 자료를 이용하여 정밀한 좌표를 계산하는 방식입니다.
수신기 좌표가 관측기간 동안 일정하다는 조건을 적용할 수 있어 높은 정밀도의 좌표 추정에 유리합니다.
주요 활용 분야는 GNSS 기준국의 정밀 좌표 산출, 측지 측량, 지각 변동 관측 등입니다.
6.2 이동 PPP (Kinematic PPP)
이동하는 GNSS 수신기의 위치를 연속적으로 추정하는 방식입니다.
정적 PPP와 달리 시간에 따라 수신기 좌표가 변할 수 있으므로 이동 특성을 고려한 추정 모델이 필요합니다.
주로 선박, 항공기, 차량 및 기타 이동체의 정밀 위치결정에 활용됩니다.
6.3 후처리 PPP (Post-Processed PPP)
GNSS 관측자료를 저장한 후 정밀 궤도 및 시계정보 등을 이용하여 위치를 계산하는 방식입니다.
일반적으로 RINEX 형식의 GNSS 관측파일과 정밀 위성정보를 활용합니다.
정밀 보정정보가 준비된 이후 관측구간 전체를 처리할 수 있으며, 필요에 따라 후방 평활화(Smoothing) 등의 기법도 적용할 수 있습니다.
고정밀 기준국 좌표 산출 및 정밀 측량에 널리 활용됩니다.
6.4 실시간 PPP (Real-Time PPP)
GNSS 수신기에서 관측자료를 수집하는 동시에 정밀 보정정보를 수신하여 실시간으로 위치를 계산하는 방식입니다.
실시간 PPP에서는 방송 항법정보에 정밀 궤도 및 시계 보정값을 적용하는 SSR(State Space Representation) 방식 등이 활용됩니다.
이러한 실시간 보정정보는 인터넷, 위성통신 등 다양한 수단으로 제공될 수 있으며, 인터넷 환경에서는 NTRIP을 이용한 전송도 가능합니다.
실시간 PPP는 넓은 지역에서 정밀 위치정보를 제공해야 하는 서비스에 활용될 수 있습니다.
7. PPP-AR과 PPP-RTK
전통적인 PPP의 주요 한계 중 하나는 초기 수렴시간입니다.
이러한 문제를 개선하기 위해 반송파 위상 모호정수 결정과 정밀 대기 보정정보를 활용하는 기술들이 발전해 왔습니다.
7.1 PPP-AR (PPP with Ambiguity Resolution)
PPP-AR은 기존 PPP에 모호정수 결정(Ambiguity Resolution) 기술을 적용한 방식입니다.
전통적인 PPP에서는 반송파 위상의 모호정수 관련 파라미터를 일반적으로 실수로 추정합니다.
그러나 적절한 위성 시계 및 위상 바이어스 보정정보 등을 활용하면 모호정수의 정수 특성을 복원하고 정수해 결정을 시도할 수 있습니다.
PPP-AR은 이러한 방법을 이용하여 위치결정 정확도와 수렴 성능을 개선합니다.
7.2 PPP-RTK
PPP-RTK는 PPP의 정밀 위치결정 방식에 모호정수 결정 기술과 지역 또는 광역 네트워크 기반 보정정보를 결합하여 빠르고 정밀한 위치결정을 지원하는 기술입니다.
PPP-RTK에서는 정밀 위성 궤도 및 시계정보뿐 아니라 전리권, 대류권, 위상 바이어스 등의 보정정보를 활용할 수 있습니다.
특히 지역적인 대기 오차를 효과적으로 보정하면 사용자가 직접 추정해야 하는 미지수의 불확실성을 감소시켜 초기 수렴시간을 단축할 수 있습니다.
다만 PPP-RTK의 정확도와 수렴 성능은 보정정보의 공간적 유효성, 서비스 범위, 관측환경 및 알고리즘에 따라 달라집니다.
PPP-AR과 PPP-RTK는 밀접한 관계가 있지만, PPP-AR이 모호정수 결정에 중점을 둔다면 PPP-RTK는 일반적으로 모호정수 결정과 공간적으로 상세한 보정정보의 결합을 강조합니다.
8. PPP를 이용한 GNSS 기준국의 정밀 좌표 산출
PPP는 이동체의 정밀 위치결정뿐 아니라 고정된 GNSS 기준국의 정밀 좌표를 산출하는 데에도 활용됩니다.
GNSS 기준국은 일반적으로 이미 알고 있는 좌표를 바탕으로 다른 사용자에게 관측자료나 보정정보를 제공합니다.
따라서 기준국 자체의 좌표가 부정확하면 해당 기준국을 이용하는 정밀 위치결정 결과에도 영향을 미칠 수 있습니다.
PPP는 이러한 기준국의 좌표를 독립적으로 추정하고 검증하는 데 유용합니다.
기준국 정밀 좌표 산출 과정
① GNSS 관측자료 수집
고정된 기준국에서 일정 시간 동안 GNSS 관측자료를 수집합니다.
일반적으로 정적 PPP를 적용하며, 충분한 관측시간을 확보하면 위치 추정의 안정성과 정확도를 개선할 수 있습니다.
② RINEX 관측파일 생성
수집한 GNSS 관측자료를 RINEX(Receiver INdependent EXchange) 형식으로 변환합니다.
RINEX는 GNSS 관측자료의 저장과 교환을 위해 널리 사용되는 표준 형식입니다.
③ 정밀 위성정보 확보
관측기간에 해당하는 정밀 위성 궤도 및 시계정보와 필요한 바이어스 및 안테나 보정정보 등을 확보합니다.
④ PPP 정밀 좌표 계산
관측자료와 정밀 위성정보를 이용하여 기준국의 3차원 좌표를 추정합니다.
⑤ 좌표계 및 정확도 검증
산출된 좌표의 기준좌표계(Reference Frame), 기준시점(Reference Epoch), 안테나 기준점 등을 확인하고 기존 좌표와 비교합니다.
PPP를 통해 계산된 좌표는 사용한 정밀 위성정보의 기준좌표계에 연결됩니다.
예를 들어 IGS 정밀 위성정보를 이용한 좌표는 해당 제품이 채택한 IGS 기준좌표계와 연계되며, 필요에 따라 ITRF 등의 기준좌표계로 해석하거나 변환할 수 있습니다.
특히 센티미터 수준의 정밀 좌표를 다루는 경우에는 지각판 이동에 따른 좌표 변화와 안테나 높이 및 설치 기준점의 차이도 고려해야 합니다.
이러한 과정을 통해 PPP는 GNSS 기준국의 정밀 좌표 산출, 좌표 검증 및 장기적인 변위 감시에 활용될 수 있습니다.
9. PPP의 장점과 한계
PPP의 장점
① 인접 기준국에 대한 의존성이 낮음
주변에 별도의 GNSS 기준국을 설치하지 않고도 정밀 위치결정이 가능합니다.
② 넓은 서비스 제공 범위
정밀 위성정보가 제공되는 지역에서는 동일한 보정정보를 여러 사용자가 활용할 수 있으므로 광역 또는 전지구 정밀측위 서비스에 적합합니다.
③ 정밀한 기준좌표계와의 연계
정밀 위성정보의 기준좌표계를 이용하여 수신기 좌표를 추정할 수 있으므로 측지 및 기준국 좌표 산출 분야에서 유용합니다.
④ 정적 및 이동 환경에 활용 가능
고정된 기준국의 정밀 좌표 산출뿐 아니라 이동체의 정밀 위치결정에도 적용할 수 있습니다.
PPP의 한계
① 초기 수렴시간 필요
전통적인 PPP에서는 높은 정확도에 도달하기까지 상당한 관측시간이 필요할 수 있습니다.
② 정밀 보정정보 의존성
정밀 위성 궤도 및 시계정보의 품질과 가용성이 위치결정 성능에 영향을 미칩니다.
③ 정밀한 오차 모델 필요
대기 지연, 안테나 보정, 하드웨어 바이어스 등 다양한 오차를 정확하게 처리해야 합니다.
④ 신호 차단 및 다중경로 영향
GNSS 신호가 차단되거나 반송파 추적이 중단되면 모호정수 관련 파라미터를 다시 추정해야 하므로 위치 정확도와 수렴 성능이 저하될 수 있습니다.
10. 맺음말
PPP는 정밀한 위성 궤도 및 시계정보와 GNSS 관측자료를 이용하여 별도의 인접 기준국 없이도 높은 정확도의 위치를 계산할 수 있는 정밀 위치결정 기술입니다.
기존 RTK가 기준국과 이동국 사이의 상대 위치를 정밀하게 계산하는 방식이라면, PPP는 정밀 위성정보와 다양한 오차 모델을 활용하여 수신기의 좌표를 직접 추정한다는 점에서 차이가 있습니다.
특히 PPP는 정밀 측량뿐 아니라 GNSS 기준국의 절대좌표 산출, 지각 변동 감시, 광역 정밀측위 등 다양한 분야에서 중요한 역할을 수행하고 있습니다.
전통적인 PPP는 초기 수렴시간이 길다는 한계가 있지만, 다중 GNSS 및 다중 주파수 관측기술의 발전과 함께 모호정수 결정 및 대기 보정정보를 활용하는 기술이 지속적으로 발전하고 있습니다.
이러한 발전은 PPP-AR과 PPP-RTK 등 새로운 고정밀 위치결정 기술로 이어지고 있으며, 기존의 지역 기반 정밀측위 서비스를 넘어 보다 넓은 지역에서 정확하고 신뢰성 높은 위치정보를 제공할 수 있는 기반이 되고 있습니다.
앞으로 PPP는 GNSS 기준국의 정밀 좌표를 결정하는 핵심 기술인 동시에, 광역 고정밀 PNT 서비스를 구현하는 중요한 기반 기술로서 활용 범위를 확대해 나갈 것으로 기대됩니다.
잘못된 정보 및 오류 수정 요청, 문의사항은 아래의 메일로 연락주세요.
kwyoon@inspace.re.kr